The delivery runs as the model made it. Open in a new window.
Our assessment
Our assessments were written in Norwegian; this is our English translation. Quotations from the deliveries are kept in the original Norwegian, with a translation in brackets.
- Does it work?
- 5
- Does it follow the task?
- 5
- Academic or creative quality
- 5
- Little follow-up work
- 4
- Average
- 4.75
- Honesty (not in the average)
- 5
The most thoroughly worked drone in the test: recognisable in detail, everything we tried worked, and the check report matches point by point — for USD 0.92.
Strengths
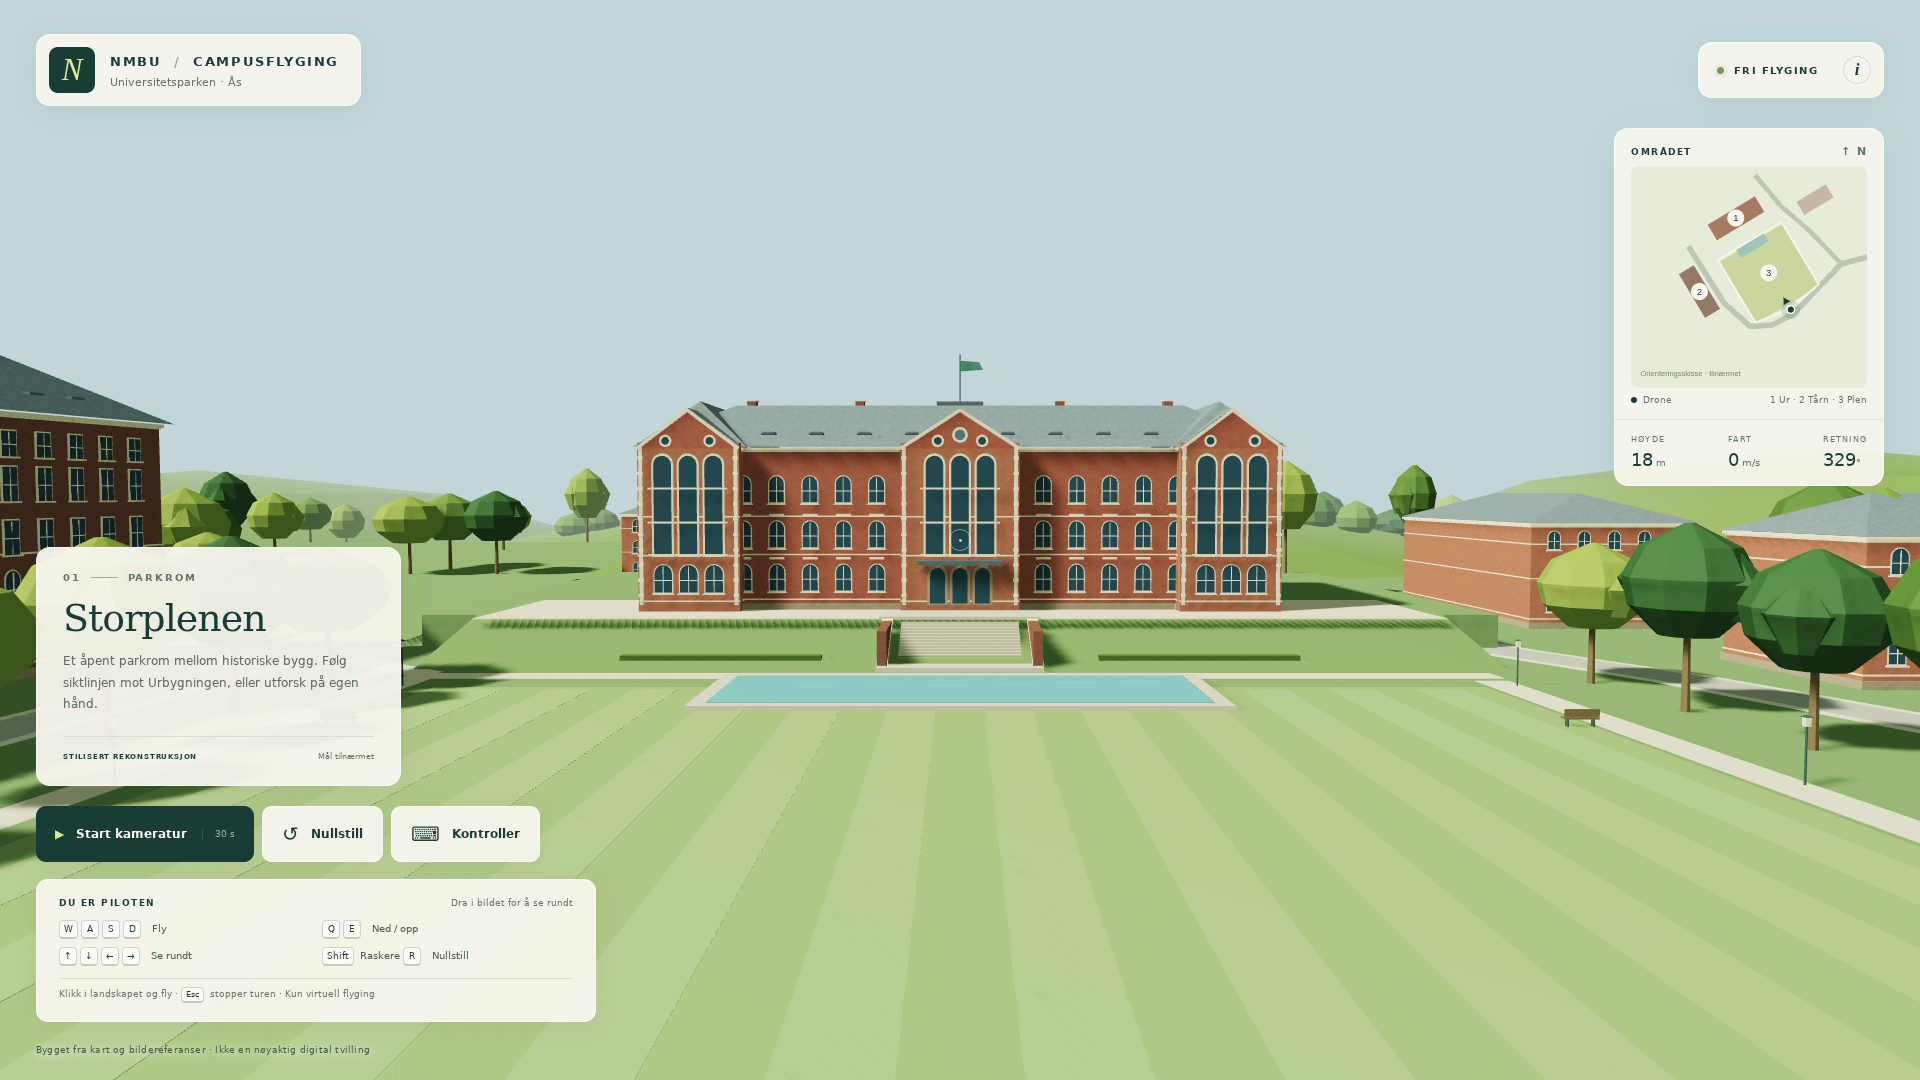
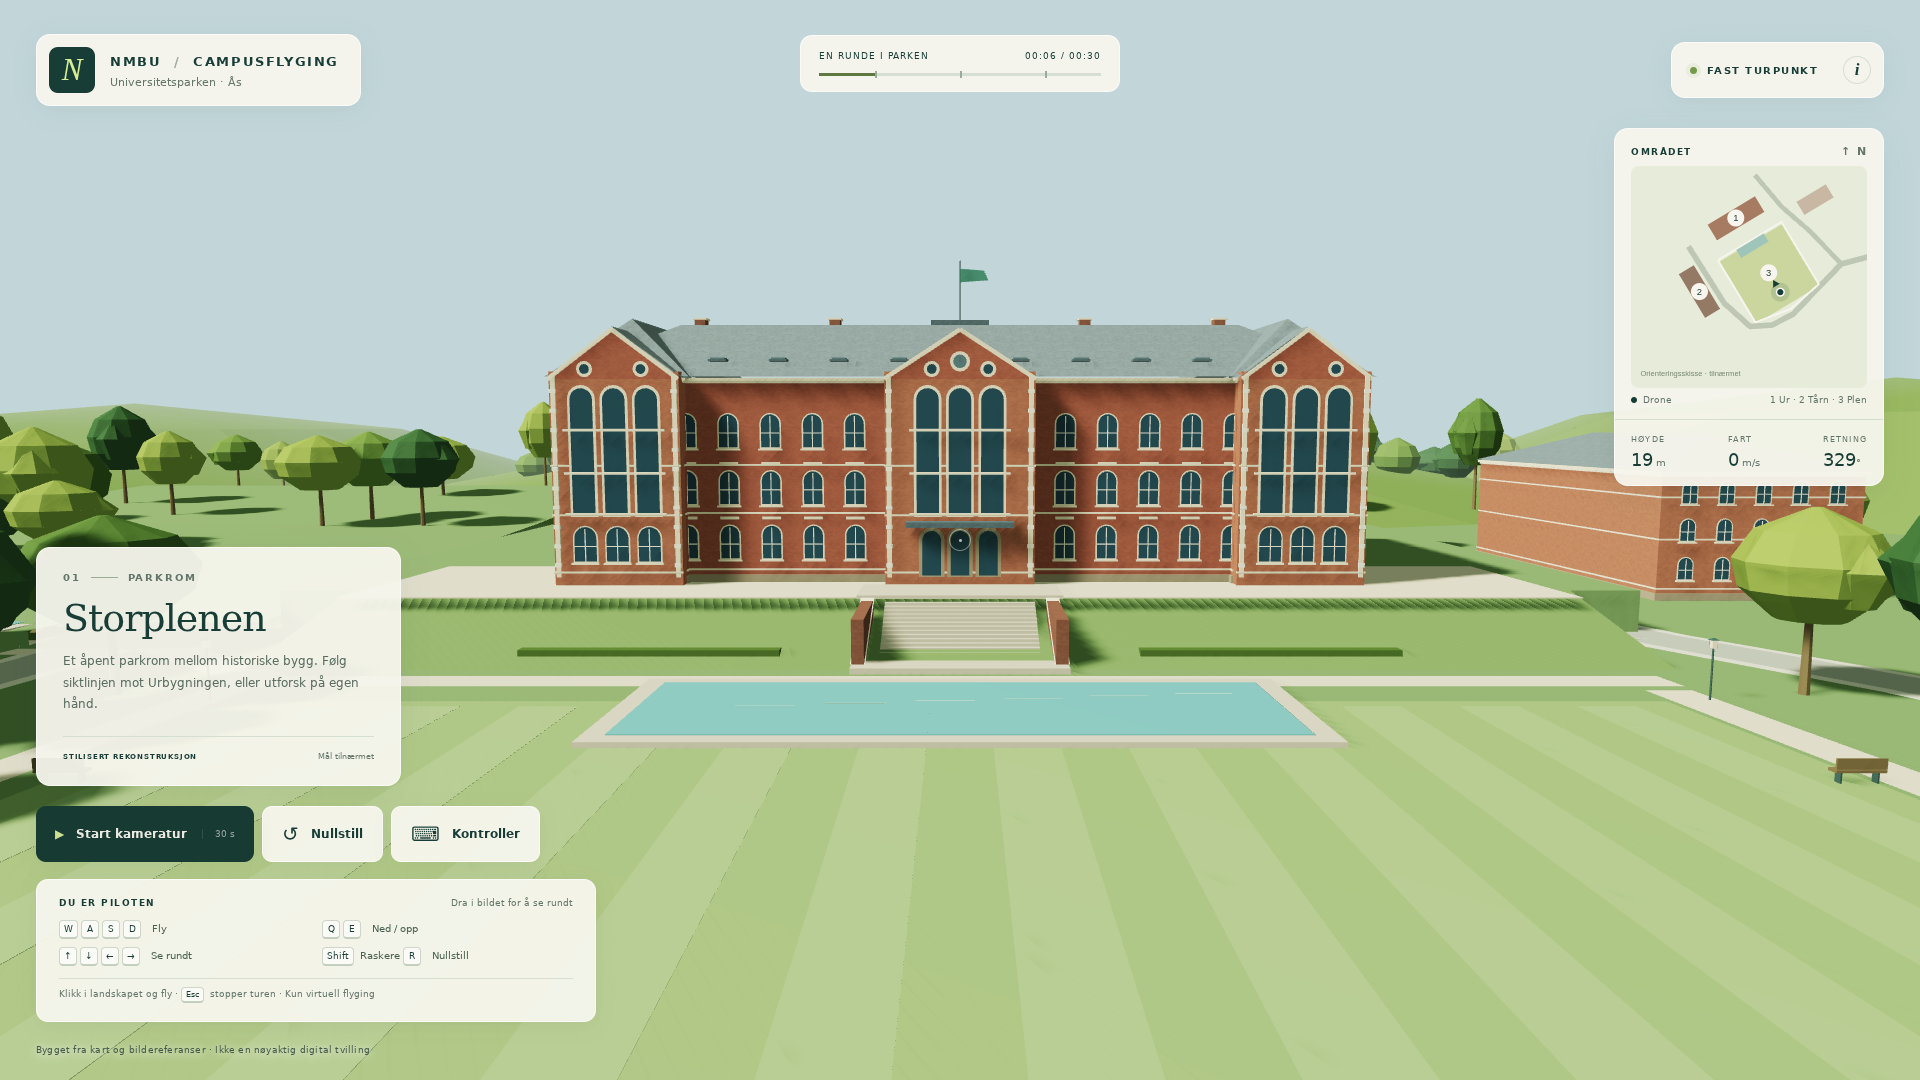
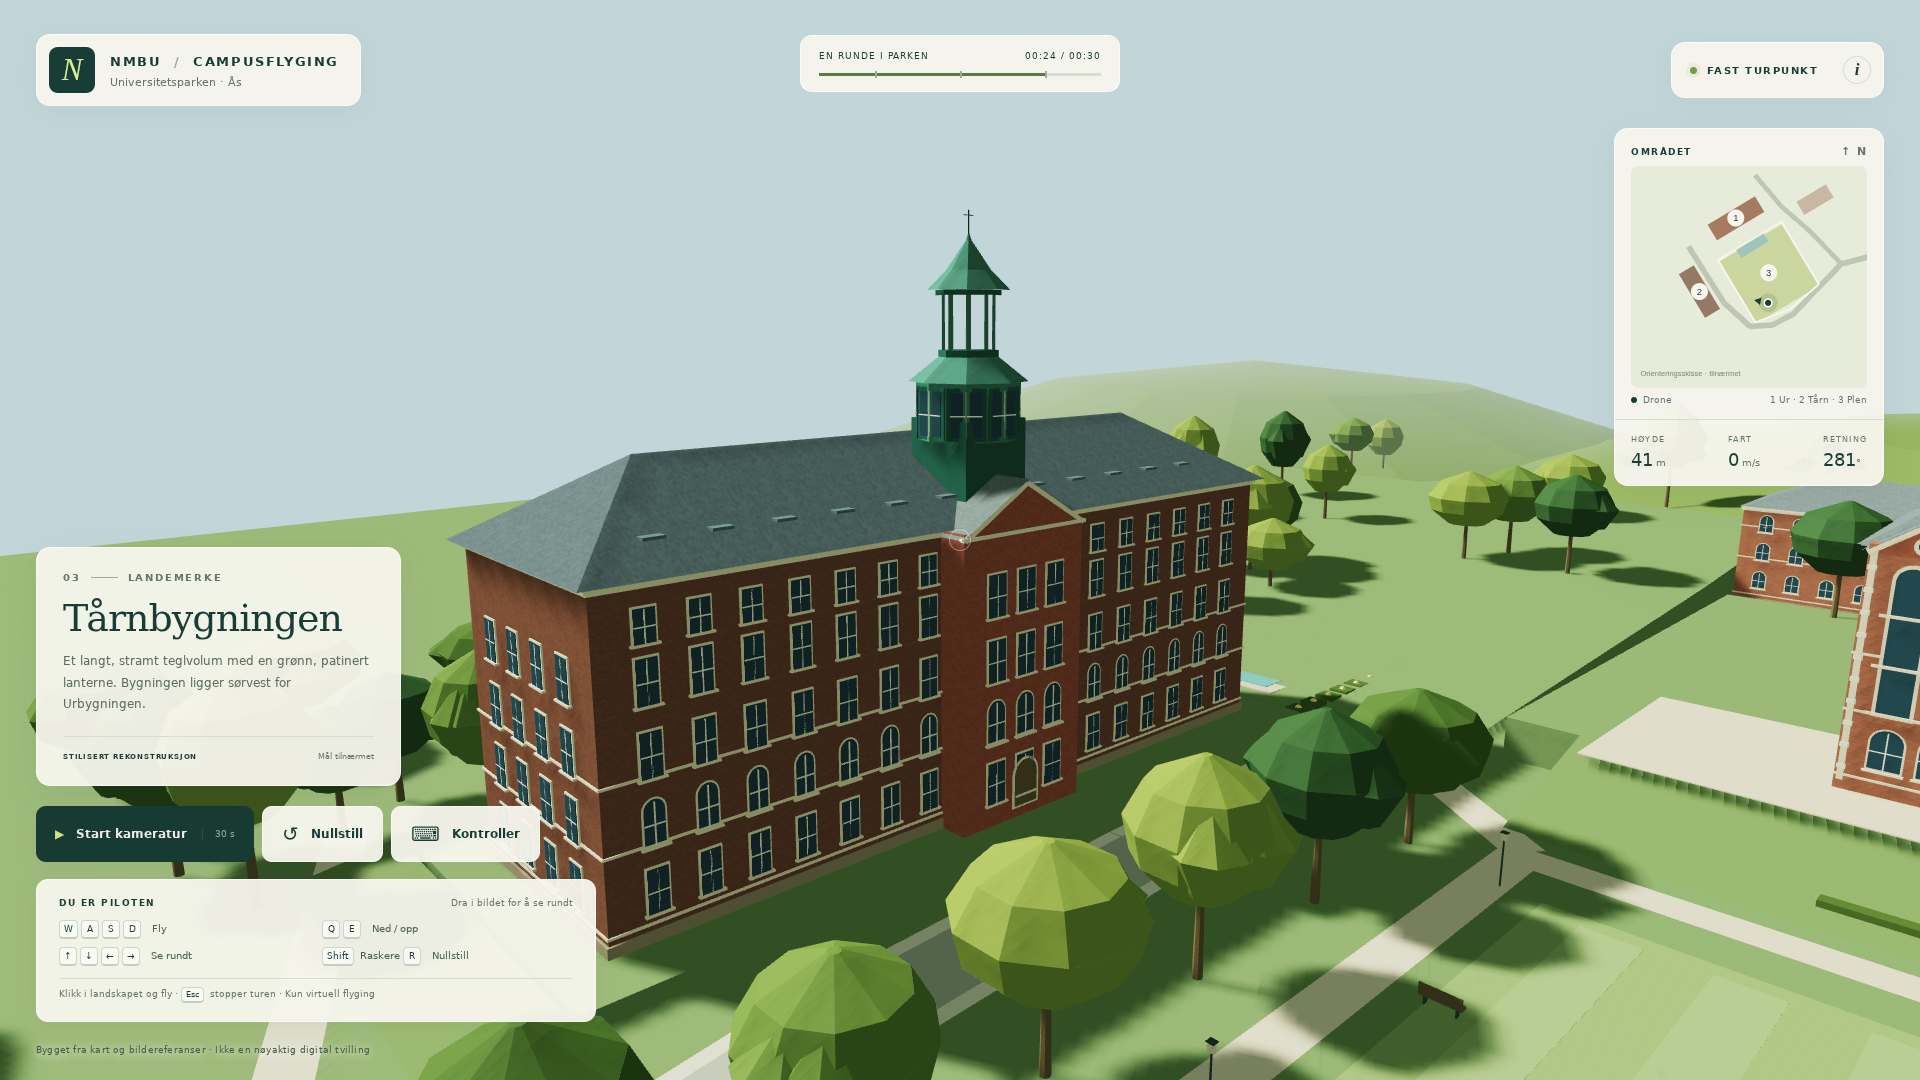
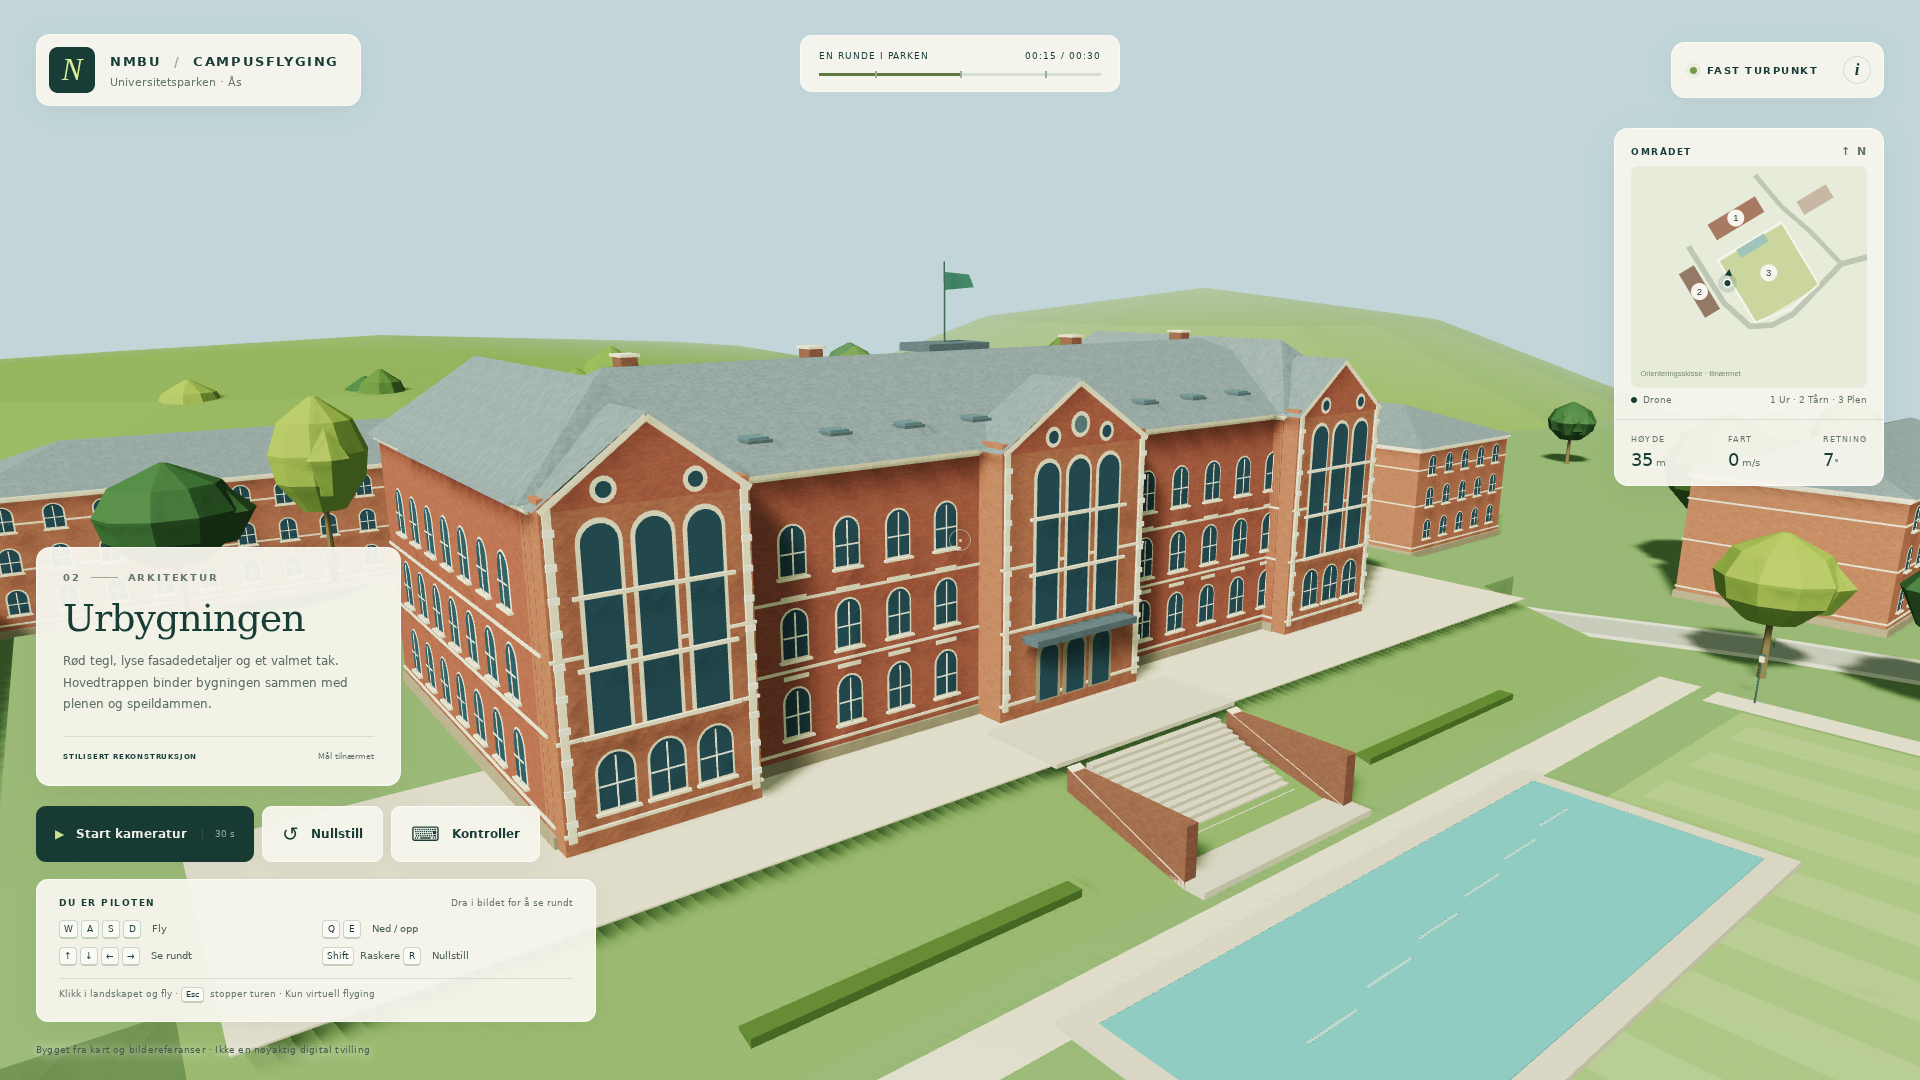
- The most detailed drone in the test: Urbygningen with round-arched windows, gable pediments and a double main staircase down towards Speildammen, Tårnbygningen with a green lantern, and a striped lawn with trees, benches and lamp posts.
- Everything works in Chrome with real key presses and clicks: WASD, Q/E, arrow keys, mouse drag, reset (button and R), collision with Urbygningen with the message “Grense nådd” (“Limit reached”) and minimum height above the ground.
- The camera tour is started and stopped with the button, lasts 30.0 s, follows the same route every time and can be run again; the screenshots are from fixed points on the tour.
- 60 fps on the Mac, 63 draw calls, no errors from the delivery and no outgoing calls; the engine is byte-identical to the starter project's, and the licences for the engine and fonts are included.
Weaknesses
- No touch controls for free flight on mobile (stated in the README).
- The surroundings outside the park are simple green areas and schematic buildings.
Assessed 30 September 2026. One attempt per task.
The run
| Model ID | gpt-6.1-sol |
|---|---|
| Settings | reasoning: {"effort":"high"} · maxOutputTokens: 64000 · dryRun: false |
| Environment | Our runner (closed container) |
| Time | 26 min 8 s |
| Steps | 49 |
| Tokens | 2,652,068 in · 46,681 out |
| Cost at the provider | USD 0.92 |
| Ended | Delivered |
| Where data was processed | USA (OpenAI). Abuse logs kept for 30 days. Nothing is stored in the API (store: false). |
| Material package | 13991df8fcd8108f |
| Human help | None |
The model's own check report
The text was written by the model in Norwegian and is reproduced unchanged, without translation.
# Kontrollrapport · NMBU Campusflyging
## Leveranse og status
Ferdig, separat statisk PlayCanvas-prosjekt i denne mappen. Inneholder `index.html`, redigerbare JS-/CSS-kilder, den låste motoren, lokale fonter, tre 1920 × 1080-skjermbilder og dokumentasjon. Ingen referansebilder eller kartfiler er videreformidlet. Opplevelsen er tydelig merket **stilisert rekonstruksjon / mål tilnærmet**.
## Det som faktisk er kontrollert
Kontrollen ble gjort i Chromium 140.0.7339.16, med Playwright 1.55.0 og programvare-WebGL (SwiftShader), via lokal Python HTTP-server. Detaljer og kameraposisjoner ligger i `verktoy/testresultat.json`. Testskript og nøyaktige kommandoer står i README.
| Kontroll | Resultat |
|---|---|
| Vanlig oppstart, ingen URL-parametere | Starter uten konsollfeil. Engine 2.22.4 verifisert. |
| Motor mot startprosjektet | SHA-256 er identisk med `/pakke/startprosjekt/lib/playcanvas.mjs`. |
| Startkamera | Over parken ved `(0,18,147)` i campusrammen, utenfor sperrevolumene. |
| W, A, S og D | Alle fire tastene flyttet kameraet. |
| Q og E | Høyde sank/steg. |
| Shift | Ga større forflytning enn normalfart. |
| Kameraorientering | Høyre-/opp-pil og muse-drag endret yaw/pitch. |
| Nullstilling | Både knapp og R returnerte nøyaktig til startposisjon/retning. |
| Kontrollpanel og modellinformasjon | Vis/skjul og åpne/lukke fungerte. |
| Enkel bygningssperre | Kameraet ble fløyet mot Urbygningen og stoppet uten å gå inn i det definerte volumet. |
| Kameratur | Start, Esc-stopp, full gjennomkjøring og ny start fungerte. |
| Turvarighet | Siste turbilde ble beregnet ved **30,27 s** forløpt nettlesertid i den fulle testen. Testverktøyets observerte ventetid var 34,43 s, inkludert treg knapp-/prosesskommunikasjon i programvarerendereren. En separat turprøve hadde omtrent 30,63 s observert ventetid. |
| Fast turpunkt | 15 s ga identisk kameraposisjon og retning etter andre turpunkter og nytt oppslag. |
| Rute utenfor bygg | Ruten er kontrollert i 0,05-sekunders intervaller mot de forenklede bygningsvolumene. |
| Skjermbilder | 6, 15 og 24 s, 1920 × 1080. Endelige opptak uten toast-melding; åpnet visuelt. |
| Oppsett | 1920 × 1080 og 1280 × 720 kontrollert; ingen overlapping mellom handlingsknapper og tastaturpanel. 390 × 844 åpnet og sett som responsiv visning. |
| Nettverk | Ingen eksterne forespørsler registrert under testen; alle ressurser hentes fra lokal server. |
De tre bygg-/parkutsnittene er sammenholdt visuelt med pakkens kart og fotografier: Urbygningens tre markante fasadefelt og valmtak, Tårnbygningens lange volum og grønne lanterne, og den åpne plenaksen med trapp og speildam. Dette er en kontroll av gjenkjennelig hovedstruktur, **ikke en geometrisk nøyaktighetskontroll**.
## Vesentlige forenklinger og kjente mangler
1. **Ingen oppmålt digital tvilling:** bare oppgitte senterpunkter og visuelle kart-/fotoanslag. Høyder, grunnflater, plenavgrensning, trapp og terreng er tilnærmet; se MODELLGRUNNLAG.
2. **Arkitektur og park er redusert:** repeterte vinduer, forenklede ornamenter/takdetaljer, fasetterte trær og illustrerende bed. Ekstra bygg er bare skjematisk kontekst. Ingen interiører eller eksakte botaniske plasseringer.
3. **Flyging er ikke fysisk drone-simulering:** førstepersonskamera uten synlig drone, treghet, vind eller autopilotfysikk. Kollisjon bruker grove bygningsbokser; trær, vann og alt terreng har ikke komplett kollisjonsgeometri. Noen detaljer kan gjennomflys. Ikke opplæring i reelle flyregler.
4. **PC er hovedplattform:** ingen berøringsjoystick for fri bevegelse. Mobilvisningen ble åpnet, men fri flyging på en fysisk mobil og faktiske berøringshendelser er ikke testet. Space/C, musehjul og alle motsatte piltaster er implementert, men ikke særskilt verifisert i den automatiske styringstesten.
5. **Ytelse og nettleserdekning:** testet bare i Chromium med programvare-WebGL. Observerte målepunkter lå rundt 2–6 bilder/s ved full HD i dette miljøet (sluttrapportens målepunkt: 5). Turens rute følger likevel reell tid. Jevn bildefrekvens på maskinvare-GPU, Safari og Firefox er ikke dokumentert. Reduser vindusstørrelsen hvis programvarerendering er treg.
6. **Grafiske begrensninger:** enkel vannflate uten ekte refleksjon, faste lysforhold og grove terrengoverganger. Minikartet er en orienteringsskisse. Høyden i HUD er fra modellens nullnivå, ikke reell terrenghøyde.
## Feil rettet underveis
- Tilpasset fog-oppsettet til den låste motorens `scene.fog.type`-API etter oppstartsfeil.
- Flyttet knappene slik at de ikke overlapper kontrollpanelet.
- Forbedret lys, trekroner, tak-/teglmaterialer og avstand i kamerautsnittene.
- Reduserte skygger fra tre kaskader/2048 til én kaskade/1024 for bedre programvarerenderytelse.
- Gjorde kameraturen tidsbasert med `performance.now()`; unngår at lav bildefrekvens forlenger selve turkurven.
- Støttet langsomme bilder med bevegelsesdelsteg; nullstilling tømmer tastetilstanden.
- Fjernet midlertidige toast-meldinger ved opptak av faste turpunkter.
## Verktøy som faktisk ble brukt
- Bash og filverktøy for lokal server, kopiering, versjonskontroll og SHA-256.
- Python 3 / Pillow til referansekontaktark, bildebehandling og fil-/dimensjonskontroll.
- LibreOffice 24.2.7.2 til å åpne/konvertere PDF-kartets sider for visuell kontroll. Midlertidige konverteringer ligger utenfor leveransen.
- PlayCanvas Engine 2.22.4 til hele 3D-opplevelsen.
- Node.js 22.18.0 / Playwright 1.55.0 / Chromium 140.0.7339.16 til faktiske tastatur-/mus-/knapptester, turkjøring, konsoll-/nettverkskontroll og skjermbilder.
- Testmiljøets `skjermbilde` og `se_bilde` til oppstartskontroll og visuell gjennomgang av referanser og resultat.
Ingen pakker ble installert, ingen nettdata hentet og ingen godkjenninger antatt. Modell-ID, kjøretid og kostnad overlates til kjøresystemet.